喷墨头这类精密器件,从清洗到组装,中间不能沾灰、不能磕碰、位置还不能偏。传统做法是人手一件件处理:清洗、对准、安装、检查,每一步都要全神贯注。
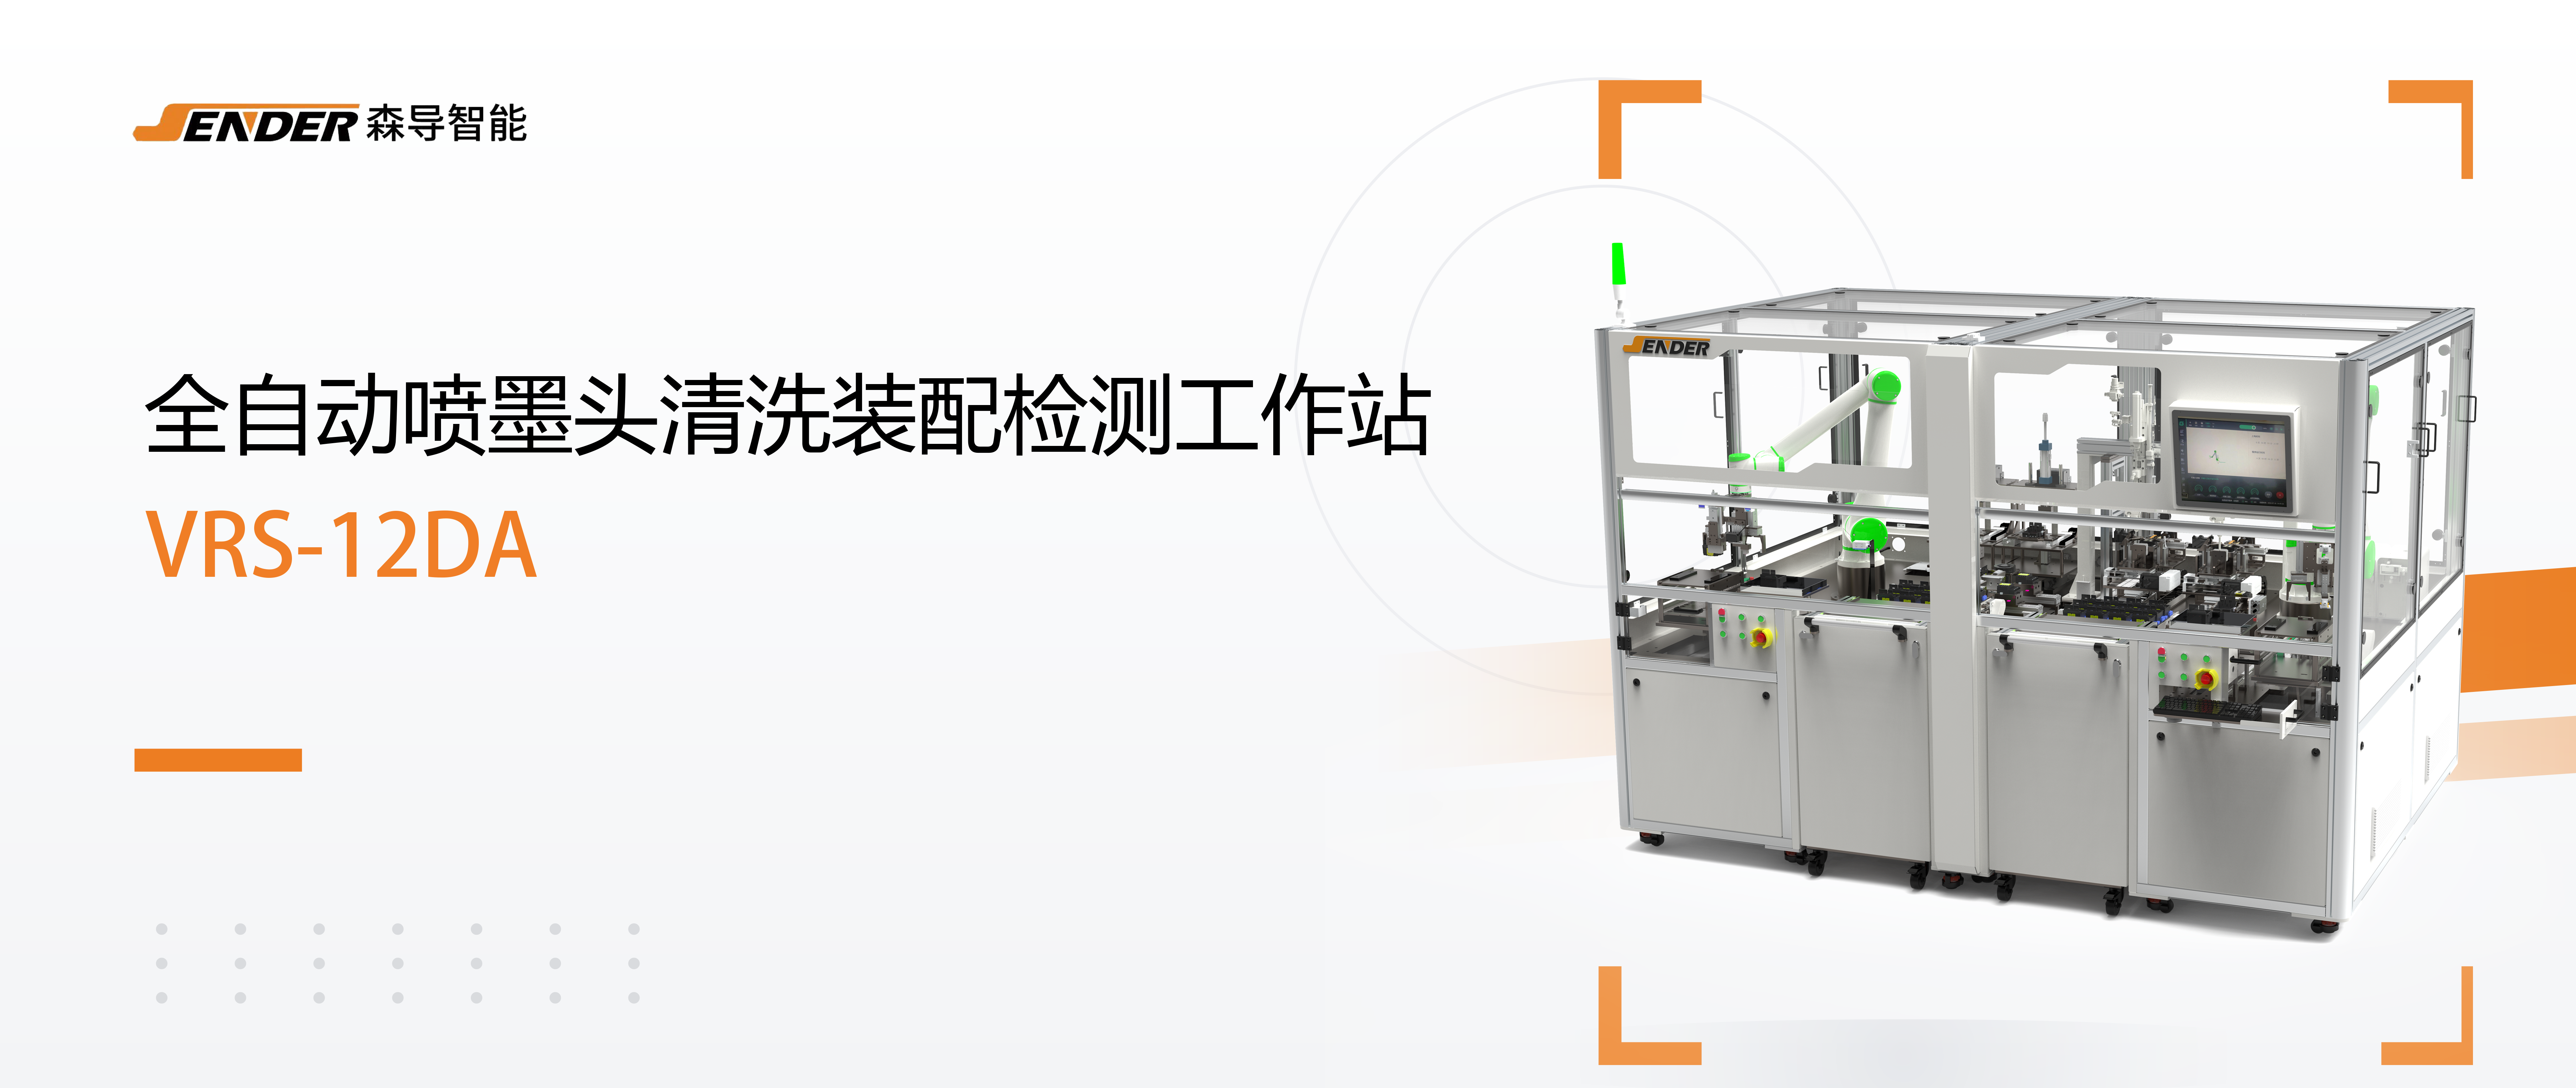
这种高度依赖人的工序,做久了节奏和精度不可避免地会往下掉。更麻烦的是,一旦某个环节没到位,后续工序很难及时发现,等产品后面返工,成本就高了。森导智能 VRS-12DA 全自动喷墨头清洗装配检测工作站要做的,就是把这道工序从人手转到机器:用控制系统与协作机器人完成全流程,用视觉引导定位保证取放准确,让清洗、组装、检测都在一个闭环里完成。精度难保持。清洗力度、取放位置、装配角度,长时间重复后一致性会下滑。防护要求高。精密器件怕磕碰、怕划伤、怕二次污染,人手操作风险天然更高。节拍随人走。速度取决于熟练度与状态,换班后产能和良率都可能波动。过程难追溯。人工很难逐件记录清洗、组装、检测的全过程数据,不良复盘缺少依据。整机搭载工业级控制系统与协作机器人,全流程替代人工完成喷墨头精密清洗、模块化组装工序;集成视觉引导定位技术,对清洗、组装全过程数字化管控与实时监测,有效提升生产效率与产品品质,减少人工操作误差、降低劳动强度。面向半导体后道、MEMS喷墨打印头、精密器件模组等场景,VRS-12DA本质上是一套产线自动化改造方案:把原本靠熟练工手洗手工的环节,换成可长时间稳定运行、且每件都有数据留痕的自动化设备。器件进入工作站,视觉系统识别姿态与坐标,为后续清洗和取放建立基准。按设定程序完成精密清洗,过程参数实时监测,避免人工清洗力度不均。视觉捕捉物料姿态坐标,指引执行机构完成取放与模块化组装,保障摆放位置准确。装配结果进入检测环节,全过程数据数字化留痕,便于追溯与品质迭代。视觉捕捉物料姿态坐标,指引执行机构完成取放,保障料盘内摆放位置准确。位置由系统判定,不是凭手感,重复精度不受人员和班次影响。采用真空吸附取料方式,柔和接触元器件,减少磕碰、表面划伤风险,适配精密小件。精密器件经不起硬夹硬碰,真空吸附用气流托住工件,接触面更柔。伺服机构运行平稳,可长时间不间断作业,缓解人工摆盘带来的产能波动问题。产能不再跟着人的状态起伏,排产和交付更容易按机器能力去算。整机采用模块化结构,可匹配现场已有设备布局,便于融入自动化产线。不是推倒重来,而是按现有产线空间拼接进去,降低导入门槛。

 发布时间:2026-11-12
 点击量:


 联系我们
 应用领域